以信息交互为主物理世界大模型是物理智能物理世界大模型现状,聚焦具身智能机器人方向应用物理智能输入通过传感器直接。
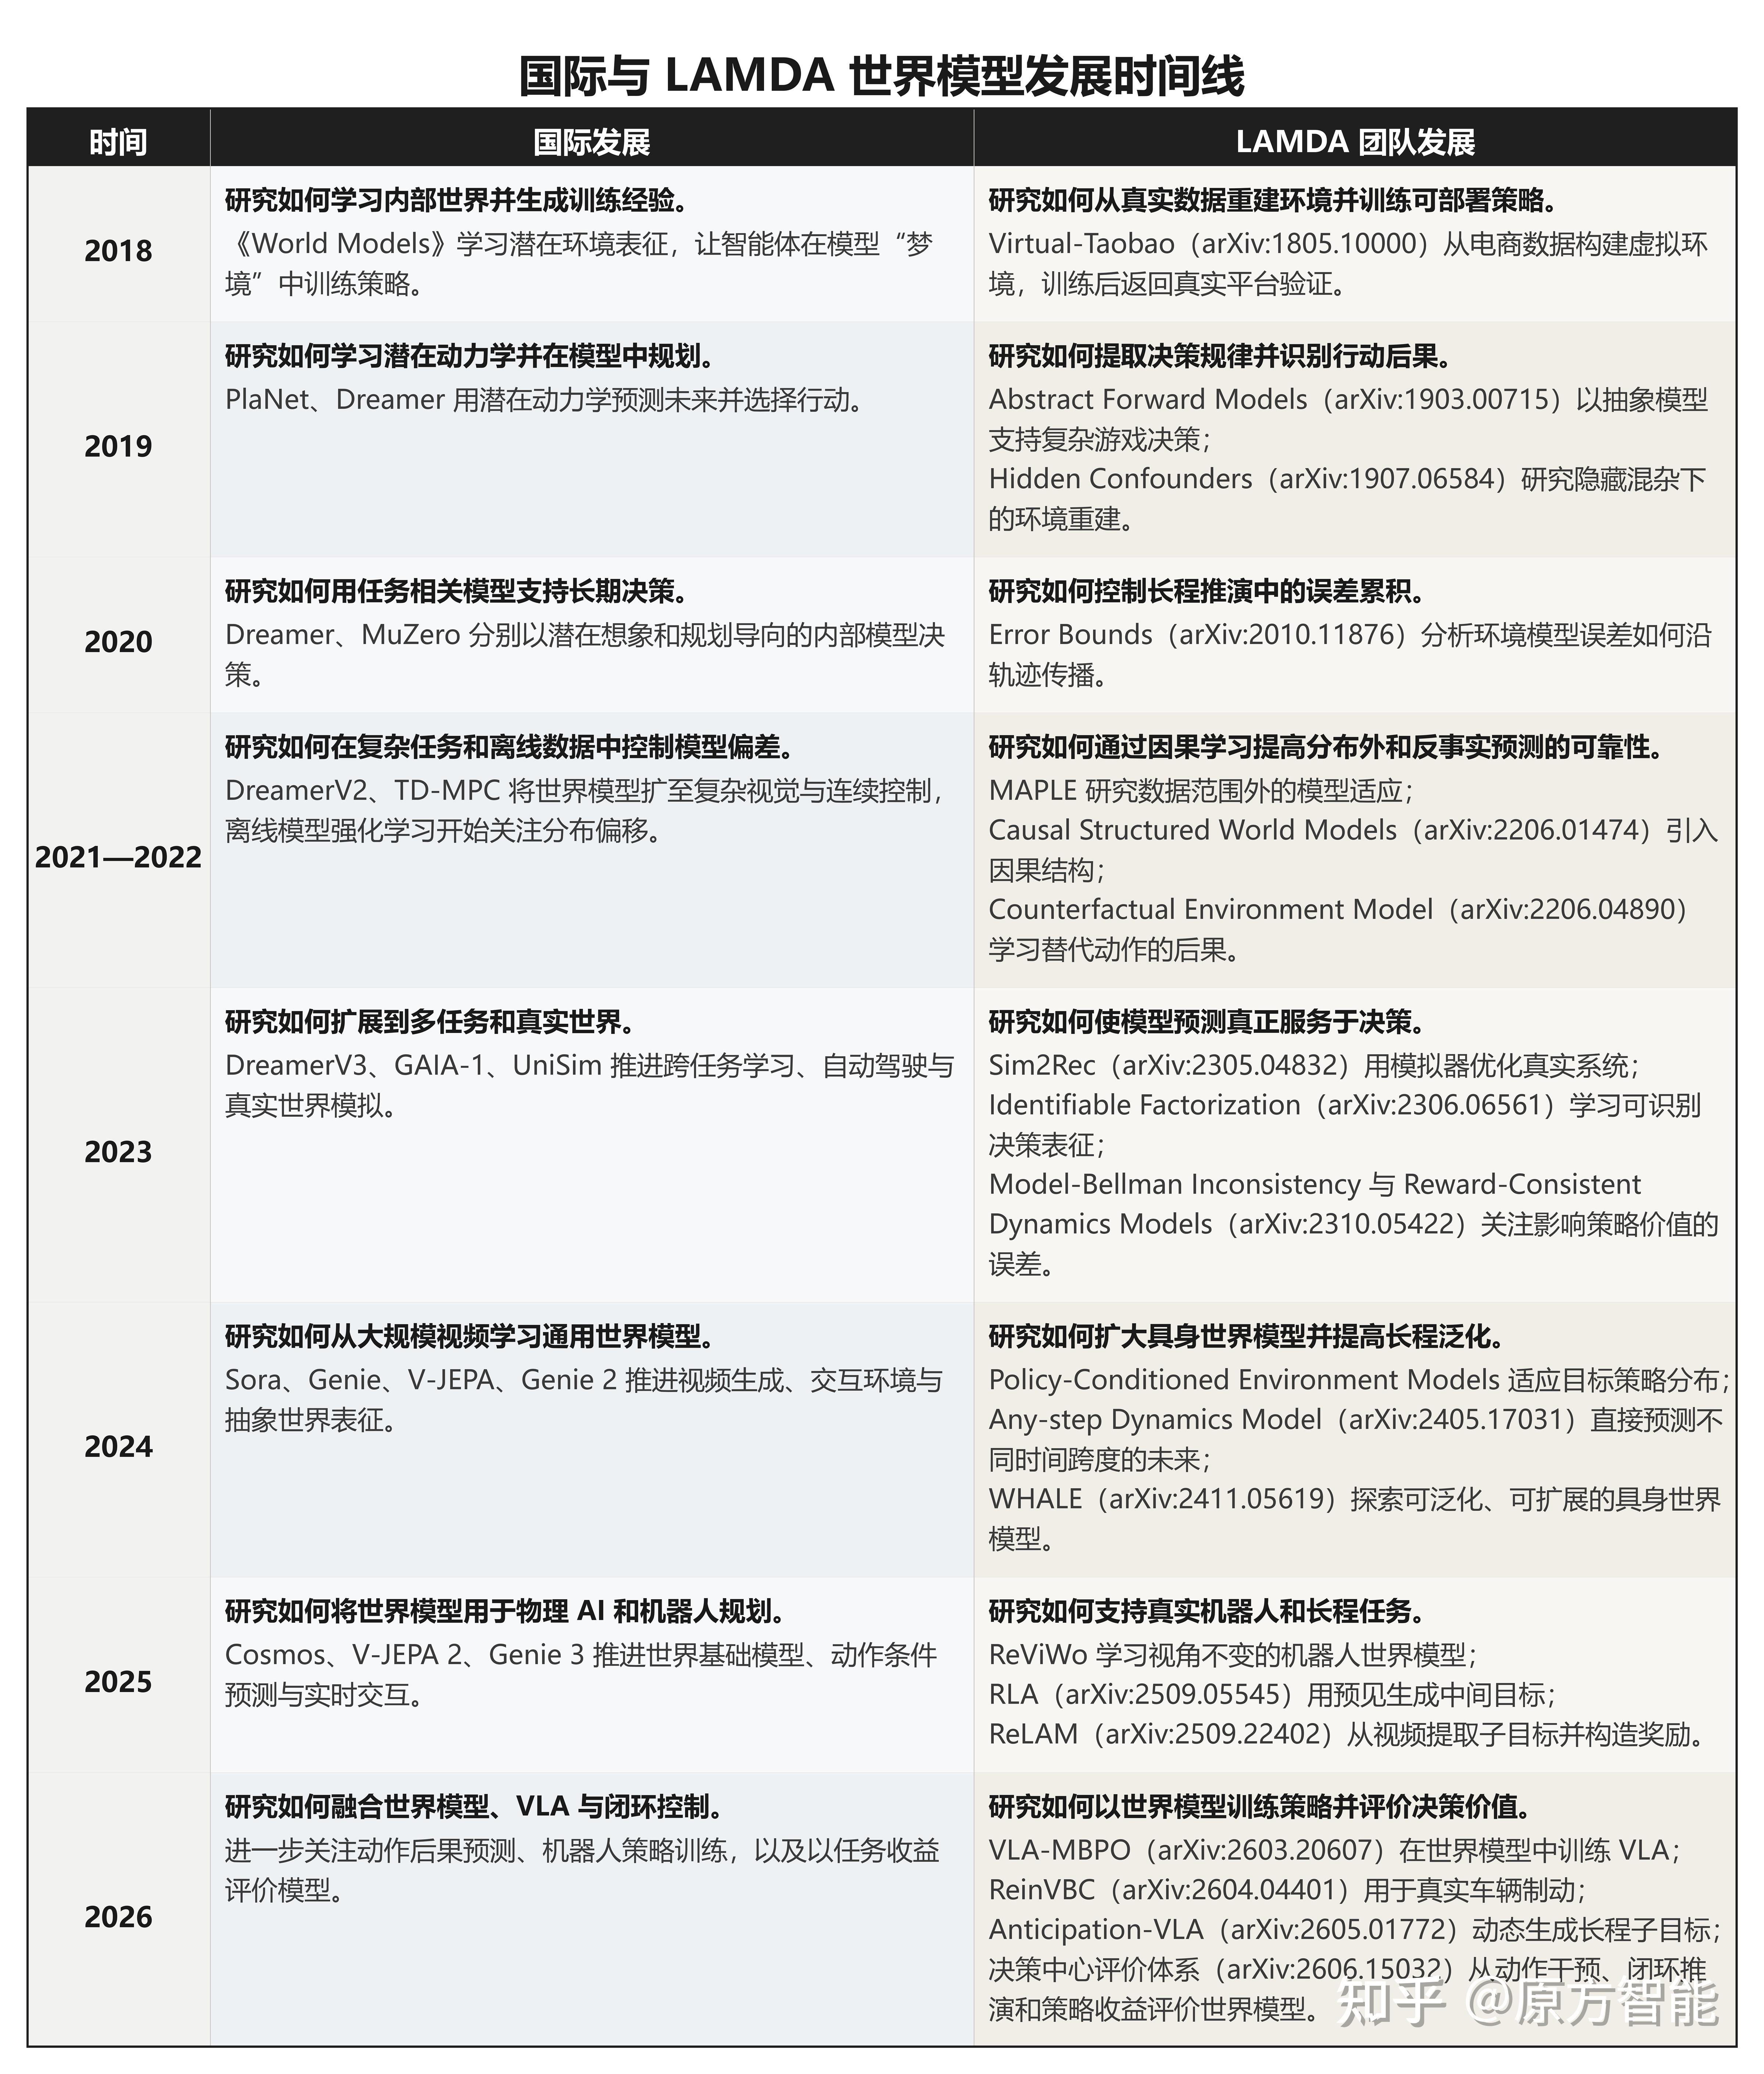
3 VJEPA 2构建用于物理世界的推理型世界模型核心思路聚焦世界模型的预测与规划能力物理世界大模型现状,服务于机器人。

杨立昆指出,所有相对聪明的动物包括人类都具备理解物理世界的能力,但当前AI尤其是大语言模型。
一AI发展现状速度超越历史,但仍处于早期阶段技术迭代加速过去22个月,AI大模型在文本语音视觉。
进入大模型时代后,研究转向通过多模态预训练如视觉语言实现跨任务泛化,典型方法包括基于物理引擎。
它可以根据物理原理预测物体的行为和变化,即使面对未曾见过的复杂物理情境,也能基于底层物理知识进行分析三模拟能力ActEffect在模拟物理世界方面具有独特优势它能够精确模拟物理过程,像物体的碰撞能量的转换等,模拟的准确性和真实性更高传统AI模型在模拟复杂物理场景时往往存在较大困难,难以达到。
马斯克的xAI正通过开发“世界模型”探索AI新边界,其应用场景涵盖游戏与机器人领域,旨在实现AI对物理世界的因果理解与实时交互,但面临数据获取与行业需求匹配等技术挑战一世界模型的核心定位与技术突破超越语言模型的物理理解能力传统大型语言模型如ChatGPTGrok以文本为训练基础,而世界模型通过。
PINWMPhysicsINformed World Models是一种基于可微物理和可微渲染的物理驱动世界模型,旨在解决机器人操作中仿真与真实环境物理属性差异导致的Sim2Real迁移难题其核心创新与实现逻辑如下1 核心设计物理驱动的参数辨识与泛化可微物理与渲染技术PINWM通过可微仿真如可微LCP动力学模型和可微。
大模型赋能物联网的技术挑战与突破系统层面挑战与解决方案资源受限设备部署物联网设备算力与存储有限,需。