降低物理世界试错Ai与物理世界交互的高昂成本与风险可在算力集群中构建高保真虚拟仿真场“脑内沙盘”,将自动驾驶工业机器人等领域Ai与物理世界交互的试错成本如撞车损坏生产线转移至数字世界,降低落地门槛推动AI从“对话交互”进化到“物理交互”支持闭环动作反馈,是具身智能的基石,能让AI从仅能聊天生图的旁观者。
拓宽大模型的应用领域,开辟新模式,让AI直接与物理世界的感测数据交互解析并作出反应。
世界模型是物理智能的核心基础,二者通过认知与行动的协同实现物理世界的智能交互世界模型作为物理AI的认知层,本质是人工智能系统对物理规律的内部表征与动态模拟它通过构建数学模型或神经网络,将现实世界的物理属性如重力摩擦力能量守恒和因果关系编码为可计算的数字形式例如,机器人通过世界模型可预测抛物运动的轨迹,自。
例如机器人在物理空间中依据空间布局物体物理属性等做出行动规划2 传统AI环境信息需经过数据转化等处理后供模型使用,对环境的感知和利用相对间接,更多依赖数据中的环境表征三智能体现形式1 物理原生AI更强调与物理世界的融合互动,展现出在物理场景中的适应性操控性等智能例如智能材料。
结论具身智能通过物理实体与环境的深度交互,构建了AI从数字世界通往物理世界的“桥梁”其技术原理的革新。
一技术突破从“数字大脑”到“物理身体”的跨越具身智能的核心在于将AI算法与物理实体结合,使机器具备感知决策行动的能力,而非仅停留在数字世界的计算2025年春晚的“宇树Walker”机器人是典型案例物理交互能力其关节灵活度电子眼动态识别指尖触觉反馈等技术,突破了传统机器人“僵硬”“。
移远通信确实涉及物理AI相关概念物理AI或称具身智能的核心在于将AI能力从数字世界延伸至物理世界,通过本地化算力边缘决策和场景化应用实现“感知决策执行”闭环移远通信的业务布局与技术路径,与这一概念高度契合,具体体现在以下方面1 端侧算力集成高算力模组支撑物理世界交互移远通信通过。
物理 AI 是指使用运动技能理解现实世界并与之进行交互的模型,通常封装在机器人或辅助驾驶汽车等自主机器中,能够感知理解并在现实世界中执行复杂操作具体介绍如下工作原理传统生成式 AI 模型如 GPTLlama 等主要基于互联网文本和图像数据训练,对物理世界规则理解有限物理 AI 通过引入与现实。
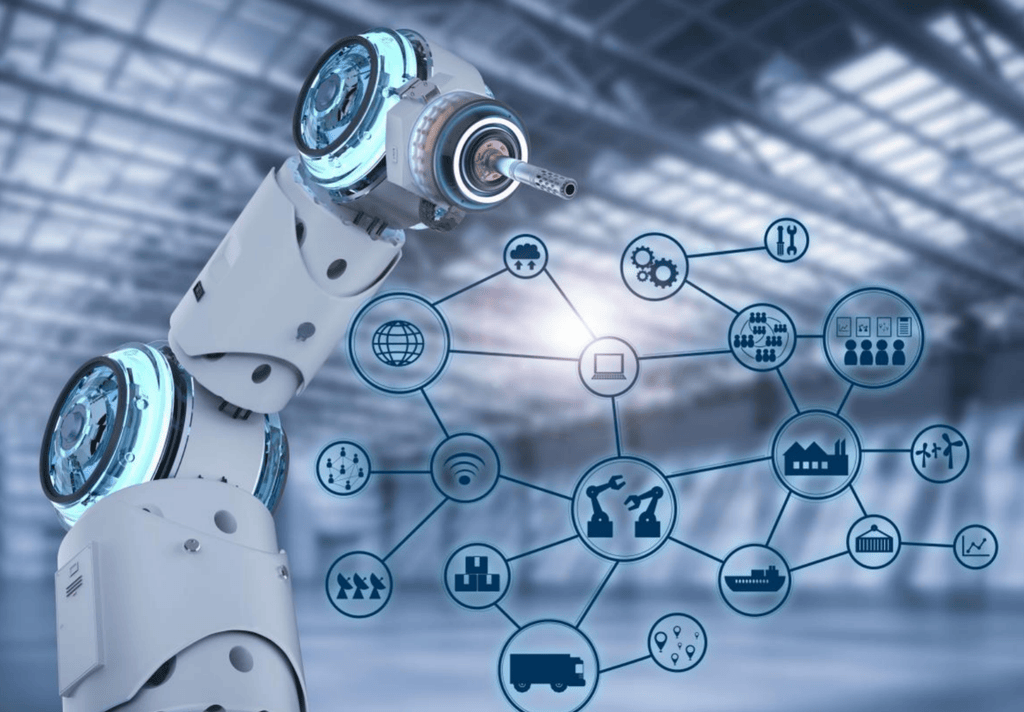
具身智能通过与物理世界交互实现自主学习,是AI从数字世界迈向物理世界的关键突破,其核心在于利用多模态感知强化学习自监督学习等技术,使AI系统具备动态适应环境自主发现规律的能力,从而推动机器人自动驾驶等领域向通用化智能化发展具身智能的核心概念与意义定义与内涵具身智能Embodied AI。