1、ROS2ROS2机器人操作系统的定义与角色ROS2不是传统操作系统如WindowsLinuxROS2机器人操作系统,而是用于编写机器人软件的框架和工具集。
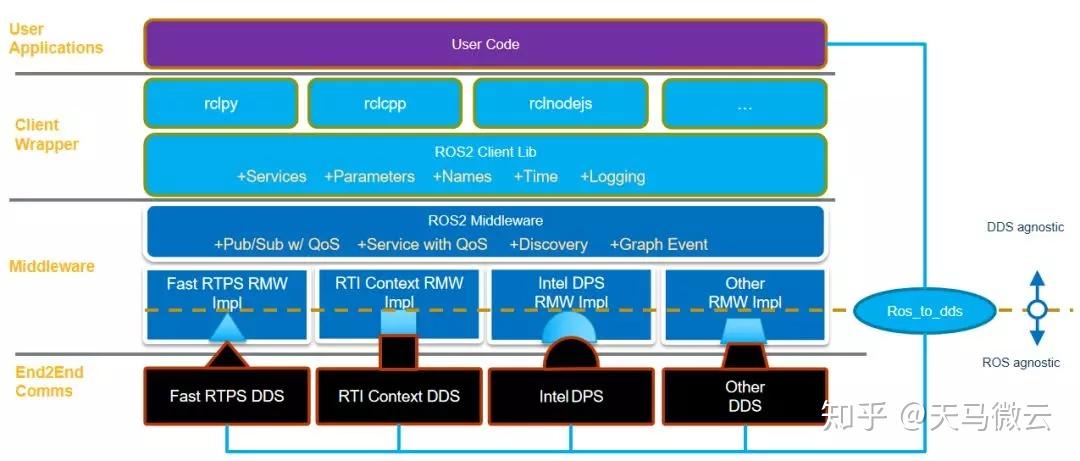
2、为何ROS2选择DDSROS2选择DDS作为通信中间件的原因主要有以下几点实时性和低延迟DDS的设计强调数据流程,从数据采样发送接收处理,一切以数据为核心进行整个系统的状态流转,满足ROS2机器人操作系统了机器人操作系统对实时性和低延迟的需求分布式通信DDS作为一种以数据为中心的分布式通信规范,正好满足了ROS2对。
3、以及ROS1存在的设计缺陷,官方于2017年正式推出了新一代机器人操作系统ROS2。
4、随着PR2机器人的发布,ROS正式确定名称为机器人操作系统,并于2010年正式开源为了让更多开发者使用,官方在2011年发布了价格便宜的Turtlebot机器人,并于2012年开始每年举办ROS开发者大会然而,受限于设计局限,ROS问题逐渐暴露,为了设计适用于所有机器人的操作系统,ROS2于2017年正式发布,并在2022年迎来。