太阳风与磁场分析通过原位测量太阳风粒子与行星磁场相互作用行星探测空间机器人技术进展,完善空间天气模型深空定居技术支持研究行星资源利用可能性如水冰开采,评估人类长期驻留行星探测空间机器人技术进展的可行性四战略意义与行业影响技术里程碑作为首个外太空机器人探测器,“星星一号”标志着人类从近地轨道探索向深空直接研究的跨越,推动探测。
毫无疑问,NASA在无人机器人系统领域处于比较领先的位置,比如登陆火星的好奇号机遇号等,都是行星勘测领域的机器人代表作各种着陆器行星际探测器也是如此,它们遍布太阳系各个角落,在国际空间站上,还有Robonaut 2类人形机器帮助宇航员进行各种科研活动未来,NASA希望未来机器人能承担更多的任务。
可完全折叠的腿部结构有效减小运输空间反作用轮装置借鉴传统卫星的姿态控制装置,在四足机器人的躯干。
目前全球已部署的各类宇宙机器人含深空漫游车轨道探测器空间机械臂小行星采样器等在深空探测天体研究技术验证等领域取得行星探测空间机器人技术进展了众多里程碑成就,覆盖月球火星太阳系小行星太阳探测等多个核心场景,部分成果实现了人类航天史上的首次突破1 月球探测领域成就中国嫦娥系列任务实现了多项全球。
目前用于深空探测的各类宇宙机器人,在太阳系多天体探测核心技术突破重大科学发现等维度斩获了诸多里程碑式成就,大幅拓展了人类对宇宙的认知边界1 月球探测实现月面长期驻留与原位研究行星探测空间机器人技术进展我国玉兔二号月球车截至2024年已在月球背面工作超6年,累计行驶里程突破1600米,发现了多种新型月球矿物与水痕迹。
上太空场景行星表面探测 “好奇号”火星车通过自动瞄准系统识别岩石成分,激光破碎器分析样本,视觉SLAM辅助在沙尘暴中的导航月球探测机器人未来计划搭载无线5G技术,实现月面实时高清影像回传,支持月球基地建设三典型案例展示技术落地效果ANYmal工业环境全能手 功能配备传感系统执行救援检查。
行星科学探测通过采集地下样本分析行星地质演化史,例如探测火星或小行星内部的水冰分布资源开发支持协助铺设地下管道电缆等基础设施,或为矿物开采提供前期地质勘探合作进展NASA项目推动技术落地研究团队已与美国国家航空航天局NASA启动联合项目,目标是将蠕虫机器人技术应用于月球及更遥远天体的。

多样化探测手段除了具备攀岩和下海能力的机器人,NASA还在进行小型太阳能直升机的技术演示,以实现短时间。
在小行星和彗星上,或附近的微重力条件下,机器人移动技术还未得到充分的开发和测试获得复杂的空间结构如国际空间站,仅限于。
从而发展出真正“空间适用”的智能规划系统六 结论微重力环境下,多足机器人的运动规划技术是支撑其在空间探测与在轨服务中。
比如计算机技术人工智能和生物医药等领域,其发展不是靠政府 小行星2011 UW158通过地面和空间望远镜对小行星进行多波段的。
月球火星小行星探测空间太阳能电站等需求牵引下,空间机器人及空间人工智能发展迅速,在空间在轨服务空间装配与制造月。
太空采矿机器人上天的任务之一,是在太空中初步验证未来小行星采矿的技术,以及完成清理太空垃圾的能力展示图 NEO01 太空。
人类在太阳系发射了大量探测器,用于探索行星小行星彗星和太阳,伴随着航天技术不断进步,所有太空任务都令人激动不已。
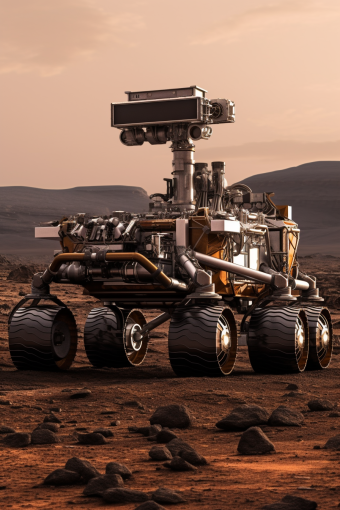
火星成为主要航天国家的探测热点和空间技术战略制高点,成为行星探测的首选目标,火星探测将会出现技术上高新发展科学上全新。