ZMP追求静态稳定人形机器人步态算法突破实施方案,Capturability侧重动态适应,均为人形机器人运动控制提供人形机器人步态算法突破实施方案了关键解决方案。
4 导航与路径规划基础导航能力当前版本支持基于视觉人形机器人步态算法突破实施方案的导航如识别标记点,但需客户自行开发路径规划算法未来可集成激光导航或GPS模块,实现室内外自主导航挑战复杂环境如动态障碍物下的实时决策能力解决方案结合SLAM同步定位与建图技术提升环境适应性避障与负重能力机器人配备多个。
全球首款“边走边讲边演示”智慧导览方案由魔法原子MagicLab于2025年9月9日正式发布该方案以全尺寸通用双足人形机器人MagicBot Gen1昵称“小麦”为核心载体,通过硬件性能智能交互与管理系统的创新,成为全球首个支持动态行走实时讲解与多媒体指引同步的导览解决方案以下是具体技术亮点与。

控制策略核心结合ZMP检测姿态调整和步态规划,实现动态平衡恢复例如,失衡时通过迈步或关节调整质心位置,确保ZMP回归支撑多边形实际应用挑战需考虑脚部接触复杂性ZMP动态移动及支撑多边形变化,通过高实时性控制器和精确预测模型应对通过线性倒立摆模型与步态理论的结合,人形机器人能够在动态环境中。
商用服务咖啡店制饮流程操作连锁药店夜间取药等短程狭小空间作业物流搬运设备位置不固定产品多规格的连续重复工作场景越疆通过“成熟场景+新产品定义+全链条自研+规模化工程”的组合策略,解决了人形机器人从实验室到工业场景落地的关键难题,为制造业智能化升级提供了可复制的解决方案总结。
3 直立行走与快速奔跑攻关通过强化学习与仿真训练深度结合完成攻关先完成环境搭建与仿真场景配置,再分简化模型训练全身体态优化两阶段开展强化学习训练,通过不同算法奖励函数设计和动态随机化等方法解锁步态能力最后通过仿真测试真实场景测试和赛事考核多阶段验证,确保机器人在真实世界稳定实现直立。
逐际动力人形机器人CL1近期取得多项关键进展,在动态运动能力软硬件协同优化及跑步控制技术上实现突破。
使人形机器人在面对未知的环境时,能够选择有效的运动模式,搭配步态生成算法平衡控制动态避障等技术,在毫秒间调整步态与。
优必选科技在运动控制算法方面突破了多项技术难点,拓宽了人形机器人的运动模态,增强了机器人系统模块的协作性能,并借助工具。
成员均深耕人形机器人控制与算法领域,具备扎实的专业功底,擅长机器人步态优化感知融合及应急平衡控制,技术专注配合默契。
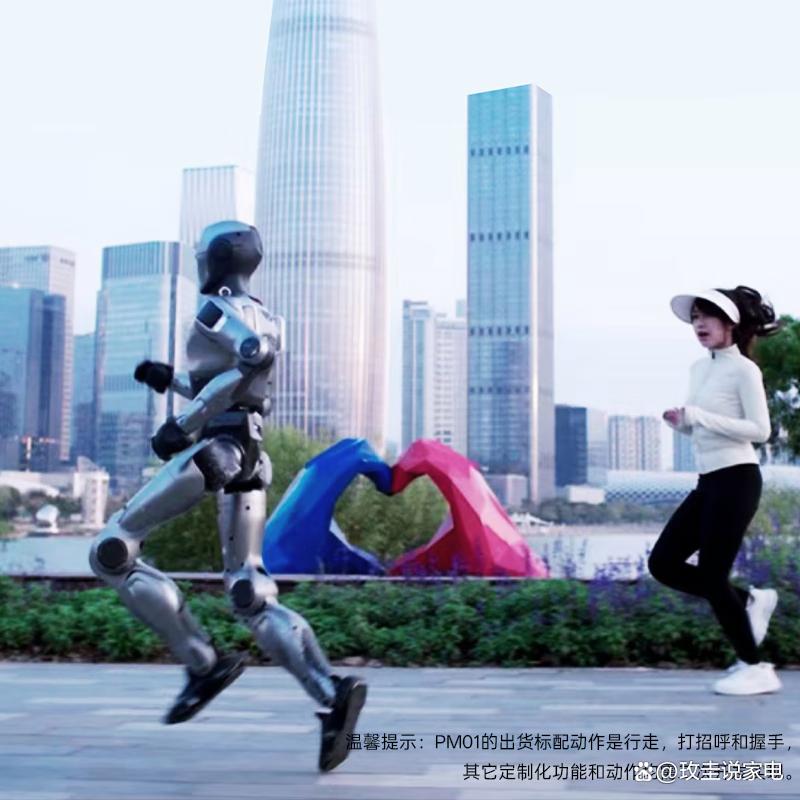
随后,软通天擎推出了双足人形机器人天擎S1,实现了拟人步态行走的重要突破与此同时,公司还完成了自主研发的轮式机器人天。
的理论,一旦中国的人形机器人公司在全身协调运动的算法核心面上取得突破,如果按照纯电驱动的开源硬件降本原则运行,那么中国。