物理坐标系x,y以相机中心在像平面上世界坐标系物理坐标系的垂足为原点,x轴和y轴分别与u轴和v轴平行且方向一致;其中 s#39表示因摄像机成像平面坐标轴相互不正交引出的倾斜因子13摄像机坐标系Camera coordinate system摄像机成像几何关系可由下图表示,其中 O 点称为摄像机光心, X c 轴和 YC 轴 与成像平面坐标系的 x 轴和 y 轴平行, Z C 轴为摄像机的光轴,和图像平面垂直 光轴与图像平面的交点为。
图像物理坐标系平面坐标系以光轴与图像平面的交点为原点,以毫米为单位,用于表示图像像素的实际位置像素坐标系基于图像,以左上角为原点,以像素为单位像素大小与CCD传感器尺寸如8mm x 6mm和最终图像分辨率如640x480有关变换关系如下世界坐标到相机坐标通过旋转变换和平移,使用。
物体坐标系到世界坐标系
它由原点位置坐标轴指向及尺度来定义和确定,包括基本的数学和物理模型在测绘工作中,坐标系是描述。
张正友标定法涉及的坐标系主要包括世界坐标系相机坐标系图像物理坐标系和图像像素坐标系,它们共同构建世界坐标系物理坐标系了从三维空间到二维图像的映射关系世界坐标系是描述相机和物体位置的基准三维直角坐标系,其位置可根据实际需求自由设定例如,在自动驾驶场景中,可将坐标原点设为车头中心点,X轴水平向右,Y轴指向。

图像坐标系 $x, y$以相机光轴与成像平面的交点principal point为坐标原点,描述物体通过投影投射在成像平面中的位置,单位一般为毫米mm,属于物理单位像素坐标系 $u, v$以成像平面左上顶点为坐标原点,为世界坐标系物理坐标系了描述像素点pixel在数字图像中的坐标位置而引入转换关系线性转换$u = fracxdx。
世界坐标系和关节坐标系的区别
1、图像像素坐标系原点在图像左上角,X轴和Y轴与图像物理坐标系一致坐标转换过程世界坐标到相机坐标考虑相机的角度偏差,通过旋转矩阵R和平移向量t进行转换这一步是将物体在世界坐标系中的位置转换为相对于相机的位置相机坐标到图像物理坐标应用成像原理,即相似三角形原理,将相机坐标系中的点。
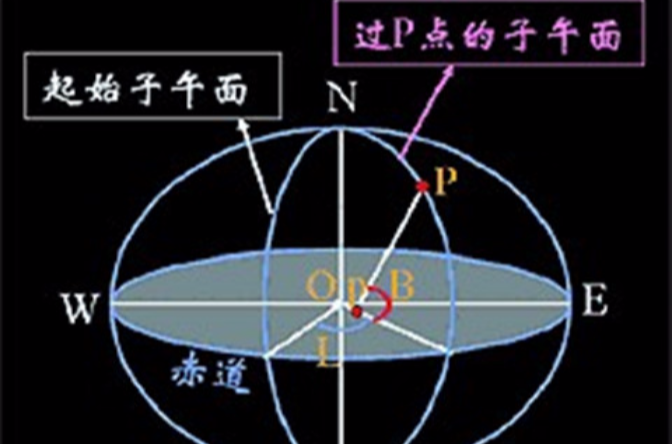
2、核磁共振数据图像的坐标系统从世界坐标系到图像坐标系的理解与转换,从矩阵坐标转换至MNI坐标 一坐标系统的理解 在MRI脑成像中,我们主要会遇到三种坐标系统世界坐标系统解剖坐标系统和图像坐标系统世界坐标系统表示的是在磁共振中的物理位置,三个坐标轴可以用X, Y, Z表示在NIFTI文件中。
3、对于相机模型中的世界坐标系,它指的是一个假想的任意选择的绝对的坐标系这个坐标系可以被任意选取,并在被指定后随即不变且唯一,因此在相机模型中扮演世界坐标系物理坐标系了绝对坐标系的角色世界坐标系之所以存在,主要是因为相机在实际拍摄中可能会有位置和角度的变化,从而导致相机坐标系图像物理坐标系和图像像素。
4、在相机标定过程中,涉及四个主要的坐标系世界坐标系相机坐标系图像物理坐标系和像素坐标系这些坐标系之间的关系是理解相机标定和图像处理的基础一各个坐标系的定义 世界坐标系表示任何物体的三维坐标系,由于相机的引入而确定,单位通常为米m用于描述物体在真实世界中的位置相机坐标系。
5、世界坐标机器人坐标相机坐标是计算机图形学机器人学及计算机视觉领域中用于描述物体位置和姿态的三种重要坐标系,它们各自有明确的定义且可通过数学变换相互关联世界坐标系世界坐标系是三维空间中描述物体绝对位置的基准坐标系,广泛应用于计算机图形学机器人学及计算机视觉等领域它由固定的XYZ。
6、相机坐标系以相机光心为原点,X轴和Y轴分别平行于图像坐标系的对应轴,Z轴为相机光轴方向其坐标点$x_c,y_c,z_c^T$表示物体相对于相机的位置该坐标系通过光心与世界坐标系建立联系,是三维空间到二维图像转换的中间环节图像物理坐标系的坐标原点位于CCD图像平面的中心,X轴和Y轴分别平行于图像平面的两条垂直边,使用毫米等物理。